
Калибровка сенсоров на испытательном стенде подразделения Яндекс Роботикс меняет сырые сигналы лидаров и камер на выверенные координаты препятствий в пространстве. Этому этапу обязательно предшествует механическая сборка шасси с фиксацией датчиков на жесткой раме, а сразу за ним следует программная прогонка алгоритмов локализации в виртуальной карте помещения. Распространенное представление о роботизации часто сводится к предположению, что внедрение автономных машин мгновенно решает задачу перемещения грузов без перестройки процессов. Чтобы составить взвешенное суждение о готовности подобных систем, достаточно последовательно проверить несколько базовых параметров на месте их предполагаемой работы.
Геометрия маршрута и физическая среда
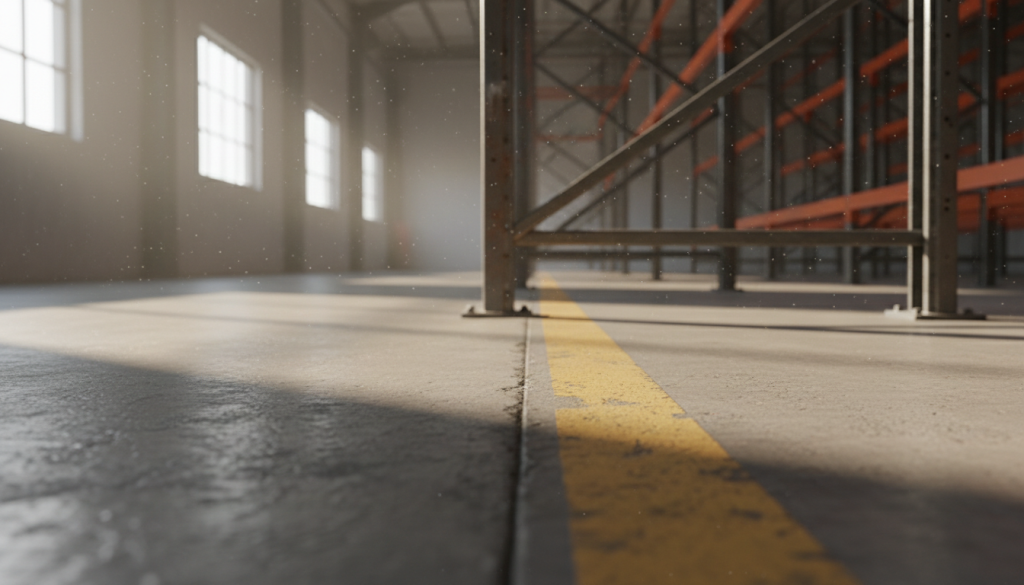
Первое, на что имеет смысл обратить внимание, — это состояние покрытия и ширина коридоров на реальном объекте. Любая колесная платформа перемещается с заданной погрешностью, которая зависит от сцепления с полом, наличия уклонов, стыков плит или пролитых технических жидкостей. Если на полу присутствуют перепады высоты более допустимых по паспорту значений, аппаратные датчики удара или подвеска будут систематически снижать скорость движения.
Проверка начинается с сопоставления габаритов груженой тележки с минимальной шириной проездов. Роботу требуется не просто физический коридор для проезда по прямой, но и запас по бокам для динамического маневрирования при встречном разъезде или обнаружении внезапного препятствия. Если проход загроможден поддонами или угол поворота ограничен несущей колонной, машина будет останавливаться в ожидании освобождения зоны, что напрямую снижает полезный темп работы.
Стабильность разметки и доступность ориентиров
Следующий шаг — оценка того, на какие именно ориентиры опирается навигация. Автономные платформы используют оптические метки, контуры складских стеллажей или естественную геометрию стен, сканируемую лидарами. Изменение окружающего пространства влияет на поведение вычислительного блока:
- Постоянно смещающиеся паллеты меняют плотность облака точек, из-за чего алгоритм тратит ресурсы на уточнение собственной позиции.
- Запыление оптических отражателей или повреждение напольных штрихкодов погрузчиками приводит к потере точной координаты до момента ручного сброса.
- Перепады освещения, например резкие солнечные блики из открытых ворот дока, могут временно засвечивать камеры технического зрения.
Самостоятельный осмотр зон движения позволяет определить, насколько среда постоянна. Чем чаще на складе передвигаются временные перегородки и меняются места складирования, тем выше требования к постоянному перестроению навигационной карты.
Сетевая инфраструктура и протоколы обмена
Работа флота тележек невозможна без диспетчеризации, которая распределяет задания между отдельными машинами. Робот не принимает стратегических решений автономно: он получает точку назначения и статус занятости маршрута от центрального сервера. Для непрерывного движения критически важен радиочастотный фон на объекте.
Проверить покрытие Wi-Fi или промышленного радиоканала можно простым замером затухания сигнала в тупиках, между высокими металлическими стеллажами и возле работающих мощных электроустановок. Металлические конструкции экранируют радиоволны, создавая зоны радиомолчания. Попадая в такую зону, автономная единица либо прекращает движение в целях безопасности, либо продолжает путь вслепую до ближайшей контрольной точки, блокируя движение остального транспорта при возникновении задержки.
Границы применимости предварительной проверки
Описанные шаги позволяют выявить очевидные узкие места физического окружения до начала эксплуатации оборудования. Однако визуальная оценка покрытия, замеры проходов и проверка качества связи показывают лишь готовность площадки к приему техники. Они не дают представления о скрытых факторах: пиковой деградации аккумуляторных ячеек при отрицательных температурах, предельной нагрузке на подшипниковые узлы при непрерывной трехсменной работе и поведении софта при одновременной перемаршрутизации десятков взаимосвязанных единиц техники.
